카이제곱 분포
진동 신호 입문 과정의 4번째 주제에 포함된 강의입니다.
임의 폐쇄 루프 진동 제어기는 수요 스펙트럼(G)에 필적하는 전력 스펙트럼 밀도(PSD)로 제어 가속을 생성할 수 있습니다.2/Hz). 컨트롤은 종 모양의 확률 밀도 함수(PDF)에 반영된 가우스 통계를 표시해야 합니다. 이 기대는 카이제곱(χ2)에서 부분적으로 파생됩니다.2) 통계.
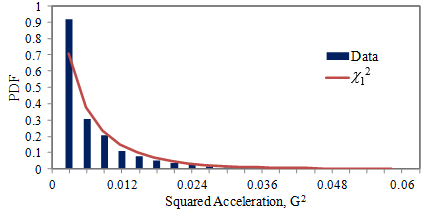 카이제곱 분포는 관찰된 분포를 설명하는 데 도움이 되는 이론적 분포입니다. 다른 응용 프로그램 중에서 정규 분포에서 랜덤 변수의 분산에 대한 신뢰 구간을 추정합니다.
제어 PSD에 대한 통계적으로 합리적인 변형은 신뢰도와 자유도에 따라 결정됩니다. 둘 다 카이 제곱 분포에서 파생됩니다.
카이제곱 분포
카이제곱은 확률변수 제곱합의 분포입니다. 샘플의 진폭이 특정 범위 내에 있을 가능성을 설명하는 PDF입니다.
연산자/프로그램은 정규 분포에서 샘플을 가져와 그 값을 제곱하여 분포를 계산합니다. 샘플이 여러 개인 경우 제곱된 값이 함께 추가됩니다.
카이제곱은 분석 항목이 가우스 분포 제곱의 샘플인 경우에만 적용 가능합니다. 랜덤 가진기 컨트롤이 이 모델에 적합합니다.
자유도
정규 분포에서 가져온 샘플 수에 따라 분포의 자유도(DOF)가 결정됩니다. N DOF를 갖는 카이제곱 분포는 평균값이 0이고 분산이 1인 정규 분포의 확률을 결정합니다.
예를 들어, 연산자/프로그램이 정규 분포에서 세 개의 샘플을 가져와 별도로 샘플을 제곱한 다음 이를 추가하는 경우 카이 제곱 분포의 DOF는 3이 됩니다.
진동 제어기의 경우 DOF는 PSD를 생성하기 위한 신호 분석의 평균화(또는 평활화) 정도를 나타냅니다. DOF는 제어 신호의 특성이 아니라 신호 분석의 특성입니다.
통계적 신뢰도
랜덤 진동 시험의 경우 제어 신호 PSD의 모든 스펙트럼 선의 진폭은 카이 제곱 분포에서 파생된 신뢰 한계에 의해 결정됩니다. 통계적 신뢰도는 종종 백분율로 표시됩니다. 예를 들어, 99.9% 신뢰도는 PSD 스펙트럼 선의 99.9%가 곡선에 지정된 상한 및 하한 내에 있음을 의미합니다.
제어 루프 오류
제어 PSD와 수요 사이의 시각적 차이는 종종 제어 루프 오류로 설명됩니다. 그러나 루프 오류와 PSD 추정 오류라는 두 가지 오류의 합을 표시합니다.
- 루프 오류는 제어 PSD의 예상 값과 수요 프로필 간의 차이입니다.
- PSD 추정 오류는 예상 값 주위에 측정값이 자연스럽게 분산되는 것입니다.
제어 PSD를 무한대로 평균화하는 것은 실용적이지 않으므로 유한한 시간에 걸쳐 평균화한 추정치를 사용해야 합니다. 따라서 수요와 예상 값의 편차는 루프 오류 또는 PSD 추정 오류의 결과일 수 있습니다.
컨트롤 PSD의 추정값을 평균에 더 많이 추가할수록 컨트롤은 원하는 중앙 값에 더 가깝게 접근합니다. 그러나 평균화는 제어 신호의 동적 변화 감지를 흐리게 하여 순간적인 루프 오류를 마스킹합니다.
실수 및 허수
랜덤 가우스 파형의 PSD를 계산하기 위해 진동 시험 업계에서는 FFT(고속 푸리에 변환)를 사용하는 경우가 많습니다. FFT는 선형 변환이며 가우스 입력이 제공됩니다. 결과적으로, 각 주파수 라인에서 FFT의 출력은 가우스 실수부와 가우스 허수부를 갖는 복소수입니다.
허수는 실수에 허수단위(i)를 곱하여 표기합니다. 허수 단위는 속성 i로 정의됩니다.2 = -1; 그러므로 i는 -1의 제곱근입니다.
FFT 출력의 실수부와 허수부를 제곱한 다음 더하여 크기를 동일하게 만듭니다. 제곱 크기는 2 DOF를 갖는 카이제곱 분산 확률 변수입니다.
결론
카이 제곱 통계는 가우스 시간 기록 파형에 대한 합리적인 기대치를 형성하는 데 도움이 됩니다. 특히 이 이론적 분포는 임의 제어기에 대한 컨트롤의 분산과 PSD를 제어합니다.
ASK AN ENGINEER
시험 조건을 실제 장비에 적용해 보세요.
시편 정보와 목표 조건을 보내주시면 시험 가능 여부를 검토합니다.