전달함수의 수학
파형 관계를 이해하기 위한 수학 과정의 1번째 주제에 포함된 강의입니다.
전달함수 H(f)는 시스템에서 공진 또는 반공진을 찾는 데 사용될 수 있습니다. 일반적으로 실제 전달함수는 알려져 있지 않지만 추정할 수 있습니다. 전달함수 추정값은 Ĥ(f)로 표시됩니다.
전달함수는 장치 또는 시스템의 스펙트럼 전력이 갑자기 증가(공진)하거나 감소(반공진)하는 위치를 나타냅니다.
입력(기준) x와 출력(응답) y가 있는 시스템의 전달함수 H(f)는 H(f)=Y(f)/X(f) 비율로 작성됩니다. 여기서 X(f)는 x의 푸리에 변환이고 Y(f)는 y의 푸리에 변환입니다.
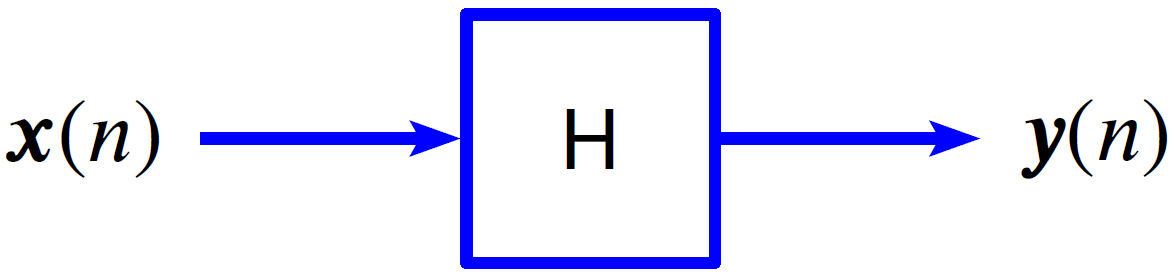
그림 1.1. 전달함수의 그래픽 표현.
전달함수 H(f)는 입력 X(f)에서 출력 Y(f)로 무엇이 전달되는지 알려줍니다. 이는 Y(f) = H(f)X(f)로 표시됩니다.
H가 선형 시불변(LTI)인 경우 입력의 단일 주파수 톤은 출력에서 동일한 주파수의 단일 톤을 생성합니다.
(1) 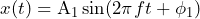
그리고:
(2) 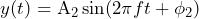
이 경우 A1≠A2 및 ф1≠ф2일 수도 있습니다. 수학적으로 말하면 이는 정현파가 선형 연산자 H의 고유 벡터임을 의미합니다.
전달함수 추정
일반적으로 시스템의 전달함수는 알려져 있지 않으며 알 수도 없습니다. 그러나 전달함수 추정기 Ĥ를 사용하여 추정할 수 있습니다. 다음을 포함한 여러 업계 표준 추정기가 있습니다.
Ĥ1 “최소제곱 추정기”
시스템에 입력(기준) 측정 노이즈가 거의 없거나 전혀 없는 경우 Ĥ1을 사용합니다.
Ĥ1은 가진기와 제어기를 사용하여 입력을 구동(또는 강제)할 때 특히 적용됩니다. 제어기가 입력을 제어하므로 입력 신호는 측정 노이즈가 거의 없이 결정되어야 합니다.
자세히 알아보기
입력 측정 노이즈가 0이면 Ĥ1이 최소 제곱 최적 추정값입니다. 이 경우 Ĥ1을 선택하는 것은 수학적으로 최적의 이상이므로 정당화됩니다. 또한 시스템이 LTI이고 데이터가 통계적으로 안정적일 때(광의적 고정) Ĥ1은 더 이상 H의 추정치가 아니라 정확하게 H입니다(Ĥ1=H).
Ĥ2 “역법”
시스템에 상당한 입력 측정 노이즈가 있지만 출력(응답) 측정 노이즈가 거의 또는 전혀 없는 경우 ±2를 사용합니다.
자세히 알아보기
출력 측정 잡음은 0이지만 입력 잡음은 0이 아닌 경우 Ĥ2가 최적 추정치일 가능성이 높습니다. 출력 측정 노이즈가 없으면 H는 LTI이고 x는 WSS(광각 고정)이므로 Ĥ2는 정확하게 H입니다(Ĥ2= H).
그러나 이 시나리오에서는 Ĥ1 는 실제 H에 대해 편향되어 있습니다.1 = H/(1 + S우우/Sxx), 여기서 S우우 는 전력 스펙트럼 밀도 (PSD)의 입력 잡음과 Sxx 는 측정된 신호의 PSD입니다. 이 경우, Ĥ1 편향되어 있으며 H를 과소평가합니다.
마찬가지로, 입력 측정 잡음이 0이고 출력 잡음이 0보다 큰 경우 Ĥ2는 실제 H를 기준으로 편향됩니다. Ĥ2 = H(1 + Svv/Syy), 여기서 Svv는 출력 잡음의 PSD이고 Syy는 측정된 출력 신호의 PSD입니다. 이 경우 Ĥ2는 편향되어 H를 과대평가합니다.
입력 및 출력 측정 잡음이 모두 0인 경우 Ĥ1을 사용합니다. 입력 잡음이 0일 때 Ĥ1은 최소 제곱 최적 추정값이기 때문입니다. 입력 잡음이 출력 잡음과 같고 둘 다 0인 경우 시스템은 LTI이고 데이터는 WSS입니다. 이는 Ĥ1 = Ĥ2 = H이고 일반 코히어런스는 1(γ2(f) = 1)과 같음을 의미합니다.
Ĥv "총 최소 제곱 추정기"
입력과 출력의 잡음 전력 수준이 대략 동일하지만 0이 아닌 경우 Ĥv를 사용합니다. 둘 다 0이면 Ĥ1을 사용하십시오. 이 경우 Ĥ1이 최소 제곱 이상 추정량이기 때문입니다.
Ĥ1 ≤ Ĥv ≤ Ĥ2라는 점에 유의하세요. Ĥv는 Ĥ1(H를 과소평가하는 경향이 있음)과 Ĥ2(H를 과대평가하는 경향이 있음) 사이에 있습니다.
자세히 알아보기
Ĥ1과 Ĥ2는 극단적입니다. Ĥ1은 입력 잡음이 0일 때 이상적이며, Ĥ2는 출력 잡음이 0일 때 이상적입니다. Ĥv는 그 사이 어딘가에 있습니다.
(3) 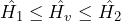
Txy “전송성”
Txy를 사용하여 입력 스펙트럼 전력에 대한 출력 스펙트럼 전력의 비율에 대한 일반적인 아이디어를 얻으십시오.
자세히 알아보기
Txy는 Ĥ1과 Ĥ2의 기하 평균의 크기입니다.
(4) 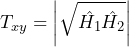
적용사례
Ĥ1
Ĥ1은 바다나 혼잡한 고속도로와 같은 주변 소음원 근처의 지진 반사에 유용할 수 있습니다. 지진 반사는 화석 연료나 대수층을 검색하는 동안 지하 구조물을 매핑하는 데 사용됩니다. 가진기는 약간 떨어진 곳에 위치한 센서를 사용하여 지면에 신호를 보냅니다. 센서는 가진기 진동의 지진 반사와 주변 소스의 소음을 수신합니다.
Ĥ2
Ĥ2는 저감도(즉, 높은 양자화 잡음, 큰 입력 측정 잡음) 힘 변환기가 가진기와 대규모 시험 대상 장치(DUT) 사이에 장착되는 상황에서 유용할 수 있습니다. 변환기는 제어 및 참조(입력 X)에 사용됩니다. 또한, 고감도(즉, 낮은 양자화 잡음) 가속도계는 DUT의 중요한 응답 위치(출력 Y(n))에 장착됩니다. 그 결과, 잡음 전력이 큰 입력/기준 신호와 잡음 전력이 없는 출력/응답 신호가 생성됩니다. 이 경우에는 Ĥ2가 이상적인 추정자입니다.
Ĥv
Ĥ1 지진 반사의 예와 유사하게, Ĥv는 바다나 혼잡한 고속도로와 같은 소음원 근처의 지구물리학적 모니터링에 유용할 수 있습니다. 지구물리학적 모니터링을 통해 지진과 화산 폭발을 예측합니다. 센서는 지진 활동으로부터 신호를 수신하고 주변 소스로부터 소음을 수신합니다.
Ĥv는 라이브 콘서트에서 오디오 이퀄라이제이션(1/H 곱하기)에도 유용할 수 있습니다. 빈 장소와 혼잡한 장소의 음향이 다르기 때문에 오디오 엔지니어는 콘서트 중에 스펙트럼 균등화를 수행해야 하는 경우가 많습니다.
여기에는 군중 질량 중앙 왼쪽 및 중앙 오른쪽과 같은 두 위치 간의 전달함수 추정을 계산하는 작업이 포함됩니다. 엔지니어는 두 위치 위에 매달린 두 개의 마이크 X와 Y를 사용한 다음 믹싱 보드를 조정하여 대략 1/Ĥ와 동일한 이퀄라이제이션을 도입합니다. 두 마이크의 측정에는 환기 장비와 군중으로 인해 상당하지만 거의 동일한 전력 측정 소음이 있을 수 있습니다. 이 상황에서는 Ĥv가 좋은 추정값입니다.
Txy
Txy는 두 개의 서로 다른 장치에서 발생하고 두 개의 서로 다른 가진기에 의해 구동되는 두 신호 X와 Y의 전력을 비교하는 동안 유용할 수 있습니다. 이 경우 교차 스펙트럼 밀도는 0이거나 0에 가까워야 합니다.
예
- 가진기 및 빔 시험 설정으로 시작
- 입력/기준 가속도계를 구동 위치에 배치하고 출력/응답 가속도계를 빔 끝에 배치합니다. 입력 측정 노이즈가 작아야 하므로 Ĥ1 추정기를 선택합니다.
- Ĥ의 크기를 플롯합니다.1 그림 1.2와 같이
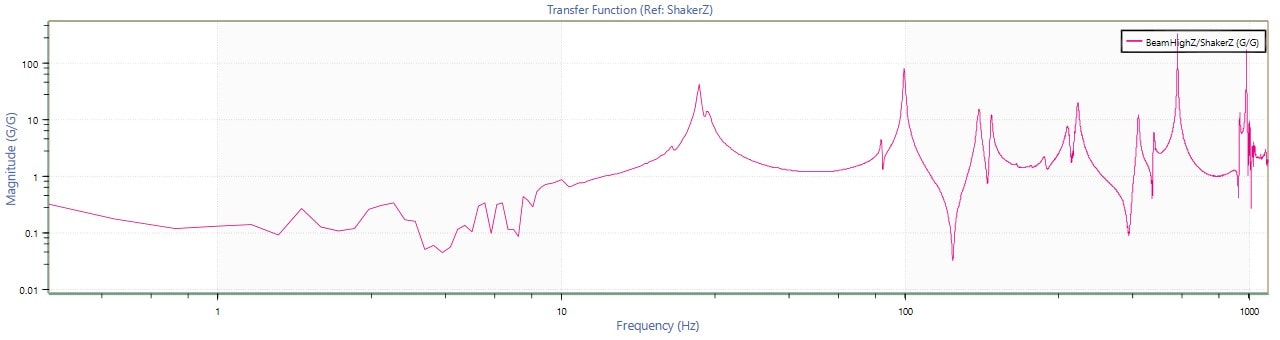
그림 1.2: 전달함수 그래프.
- 그림 1.2에서는 100Hz에서 공진 피크가 나타나는 것으로 보입니다. 그러나 그것은 공명인가, 아니면 단지 소음인가? 이를 알아보려면 그림 1.3과 같이 코히어런스 함수 그래프를 생성하십시오.
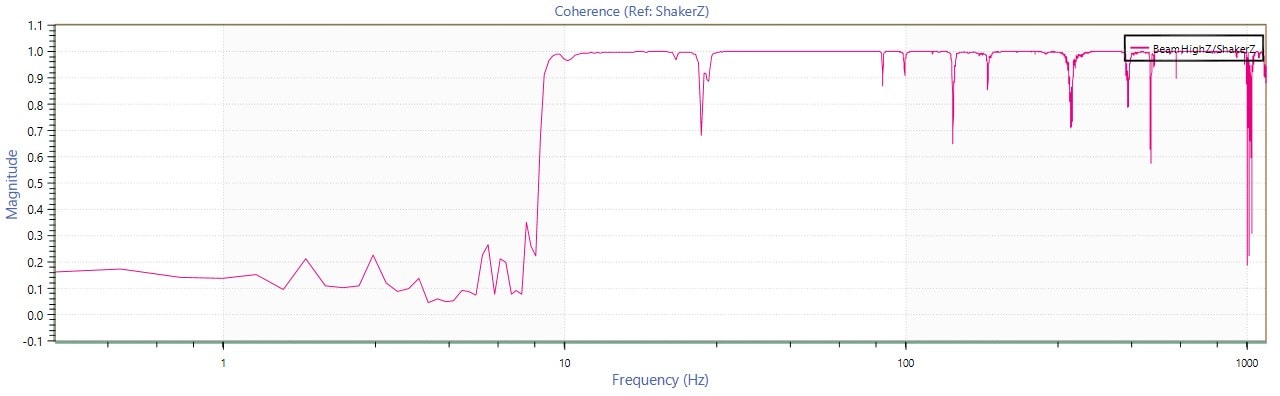
그림 1.3: 코히어런스 함수 그래프.
- 100Hz에서 코히어런스의 크기는 0.85보다 큽니다. 이는 ±1의 피크가 공진으로 인한 것이지 측정 노이즈의 급증이 아님을 나타냅니다.
더 많은 수학적 세부정보
일반적으로 시스템은 다음과 같기 때문에 실제 H(f)를 아는 것은 불가능합니다.
- 선형이 아니며/또는
- 시간에 따른 변화(시간 불변 아님) 및/또는
- 측정 노이즈가 있습니다(아래 다이어그램의 w 및 v).
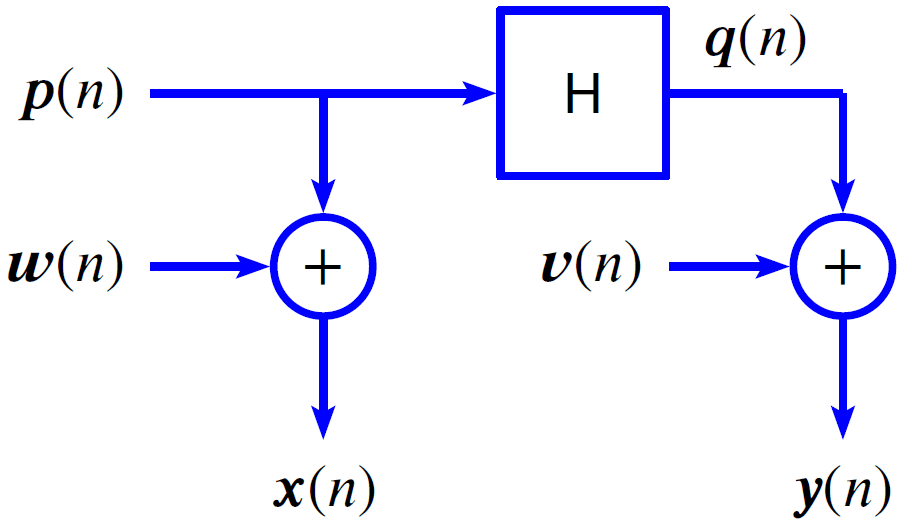
그림 1.4: 측정 잡음 입력을 사용한 전달함수.
그러나 앞서 논의한 바와 같이 여러 가지 방법 중 하나를 사용하여 H를 추정하는 것이 가능합니다. 진동시험 기술 과정의 ObserVIEW 소프트웨어 패키지에는 4개의 H 추정기가 포함되어 있습니다. 이러한 추정기는 차례로 세 가지 다른 추정기를 기반으로 합니다. 구체적으로:
- Ŝxy(f)는 x와 y의 교차 스펙트럼 밀도(CSD)에 대한 추정치입니다.
- Ŝxx(f)는 x의 PSD(전력 스펙트럼 밀도) 추정치입니다.
- Ŝyy(f)는 y의 전력 스펙트럼 밀도(PSD) 추정치입니다.
H 추정량의 정확한 정의는 다음과 같습니다.
(5) 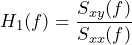
(6) 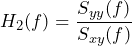
(7) 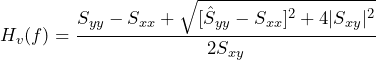
(8) 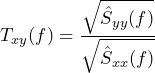
전달함수 일반화
전달함수 추정기 Ĥ1, Ĥ2 및 Ĥv는 모두 스케일링 계수를 갖는 보다 일반적인 스케일링된 전달함수 추정기 Ĥs(f)의 특수한 경우입니다(여기서 0 ≤ s ≤ ).
ASK AN ENGINEER
시험 조건을 실제 장비에 적용해 보세요.
시편 정보와 목표 조건을 보내주시면 시험 가능 여부를 검토합니다.