위상 응답
신호처리의 기초 과정의 4번째 주제에 포함된 강의입니다.
필터 전달함수 H(Ω)의 위상 응답은 주파수 Ω에서 H의 위상(복소수 구성 요소 중 하나)입니다.
전달함수 H(Ω)는 크기 응답 |H(Ω)|을 갖습니다. H(Ω) = |H(Ω)| 전자iϕ(ω).
복소수 z와 전달함수 H(Ω) 사이의 유일한 차이점은 z는 하나의 복소수인 반면, H(Ω)는 복소수의 전체 함수입니다. 즉, 각 주파수 값 Ω에 대한 복소수입니다.
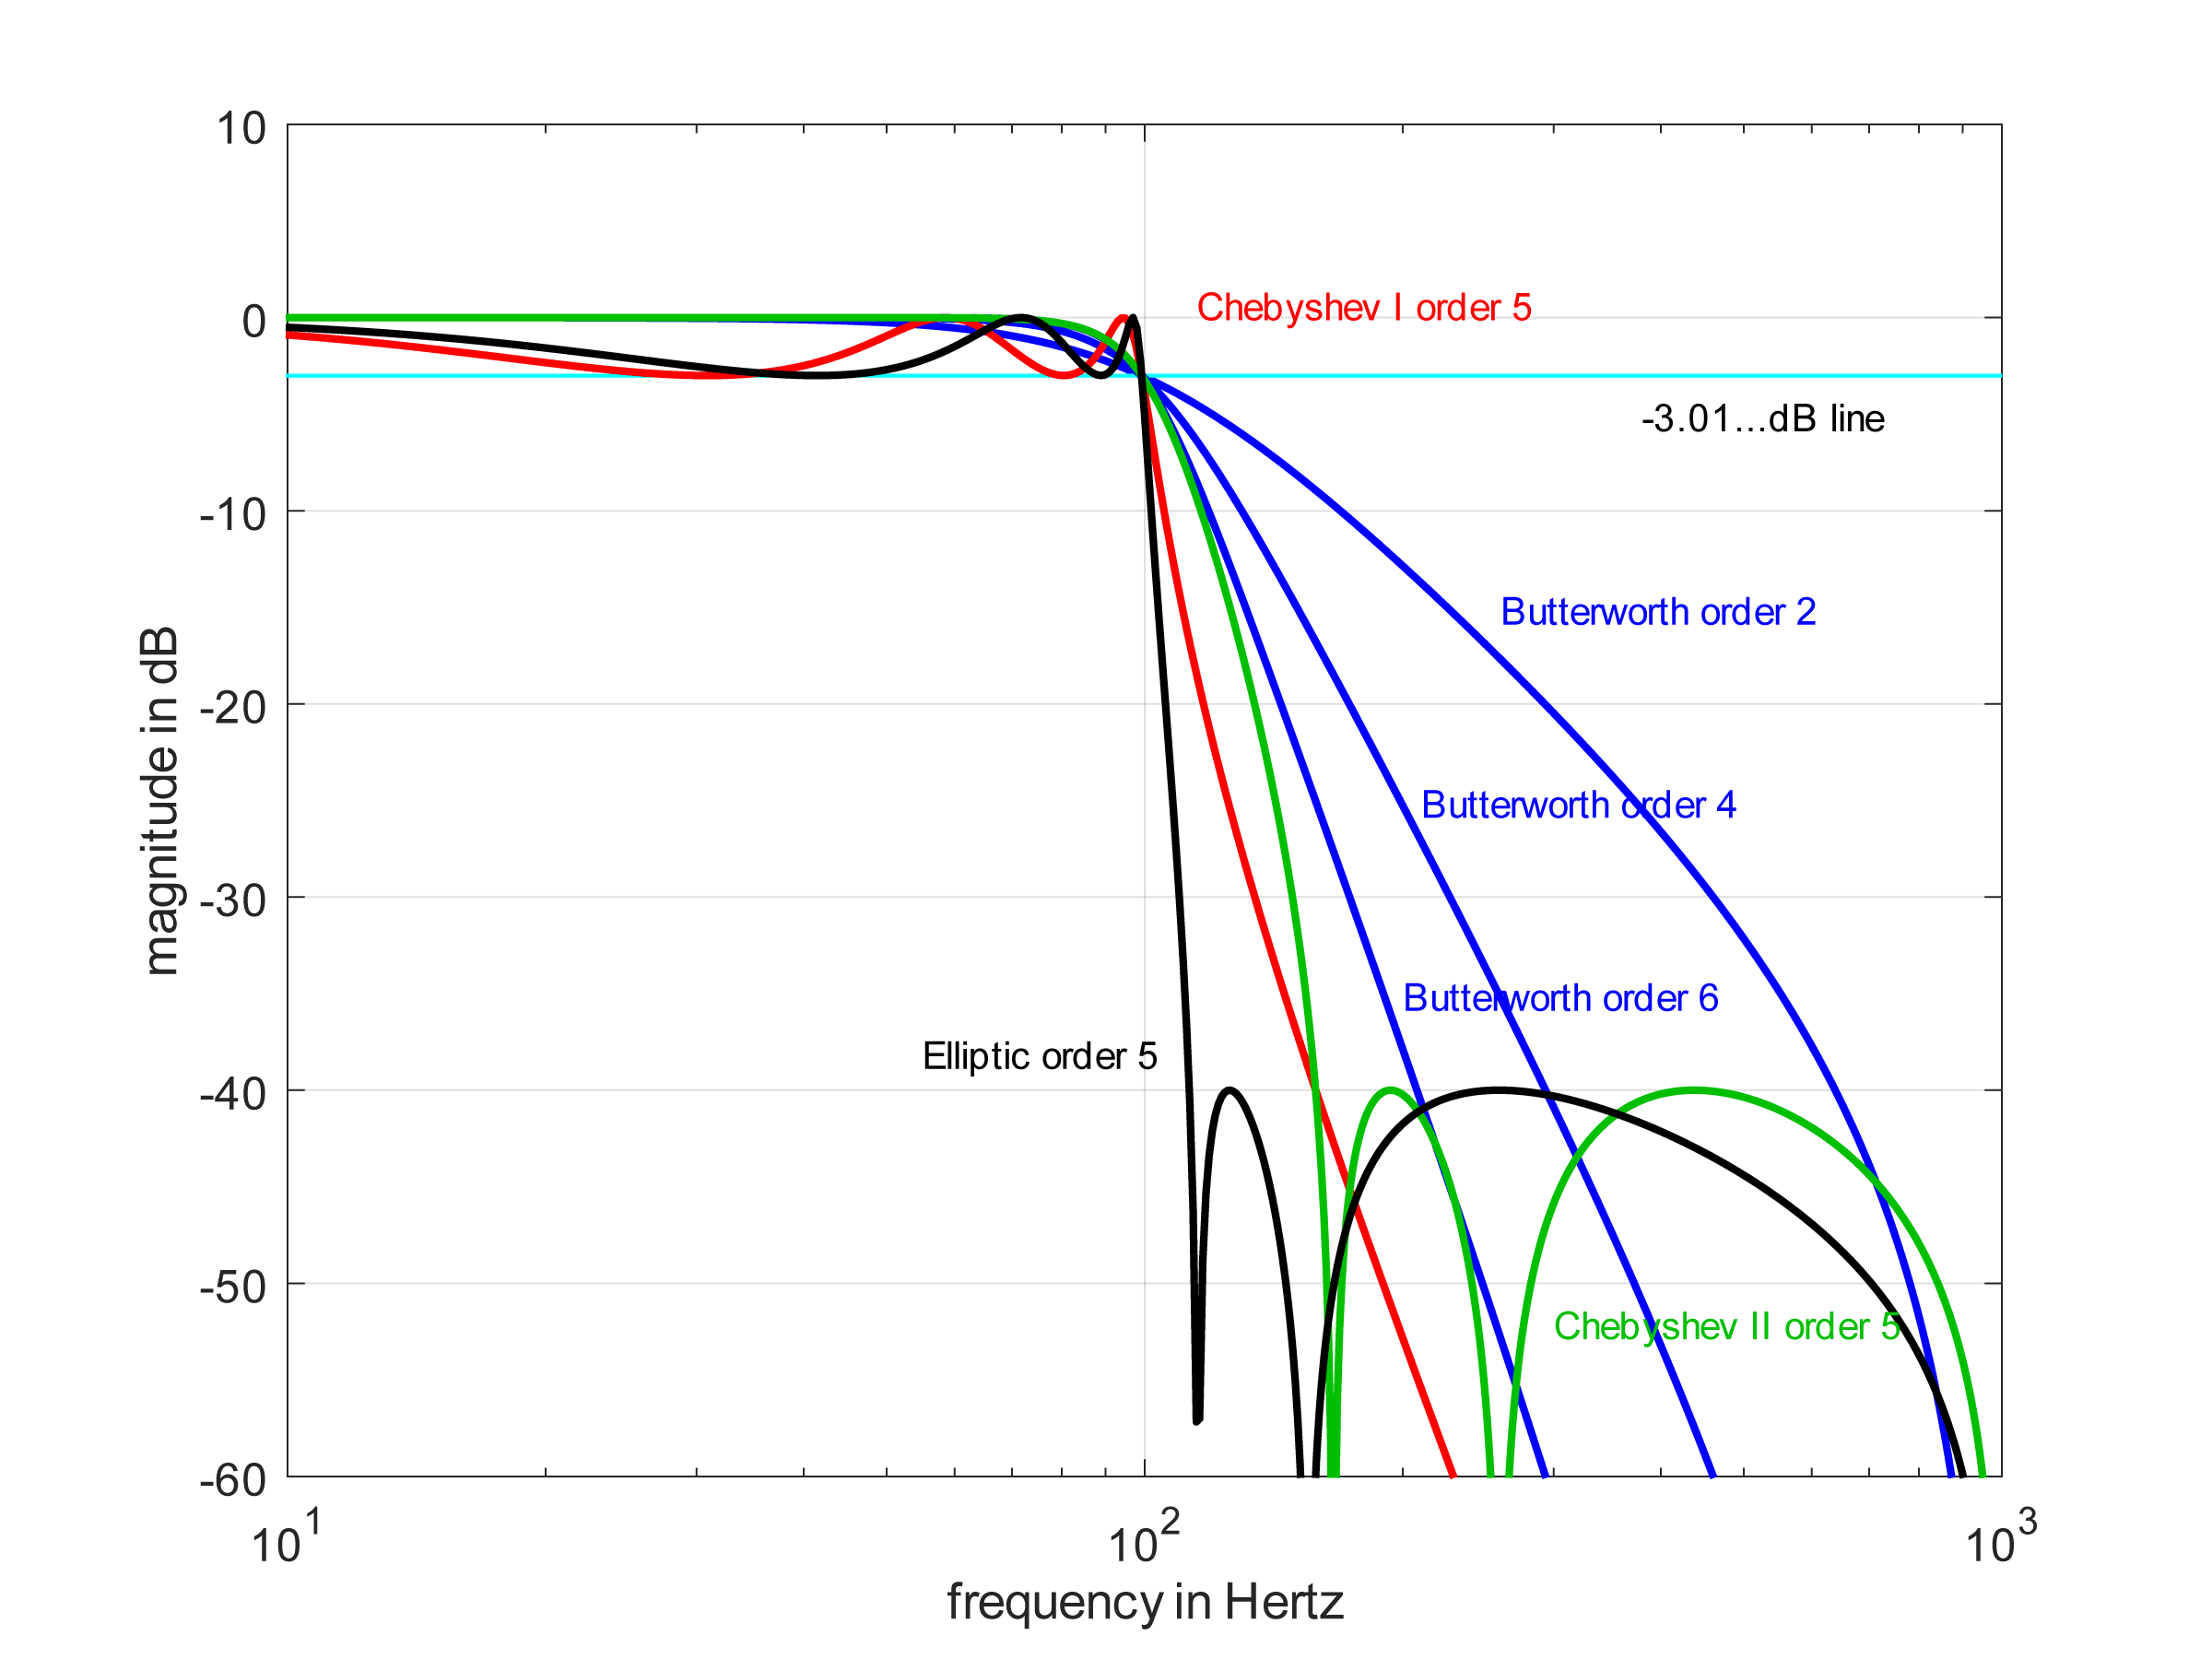
통과대역 및 저지대역의 크기입니다.
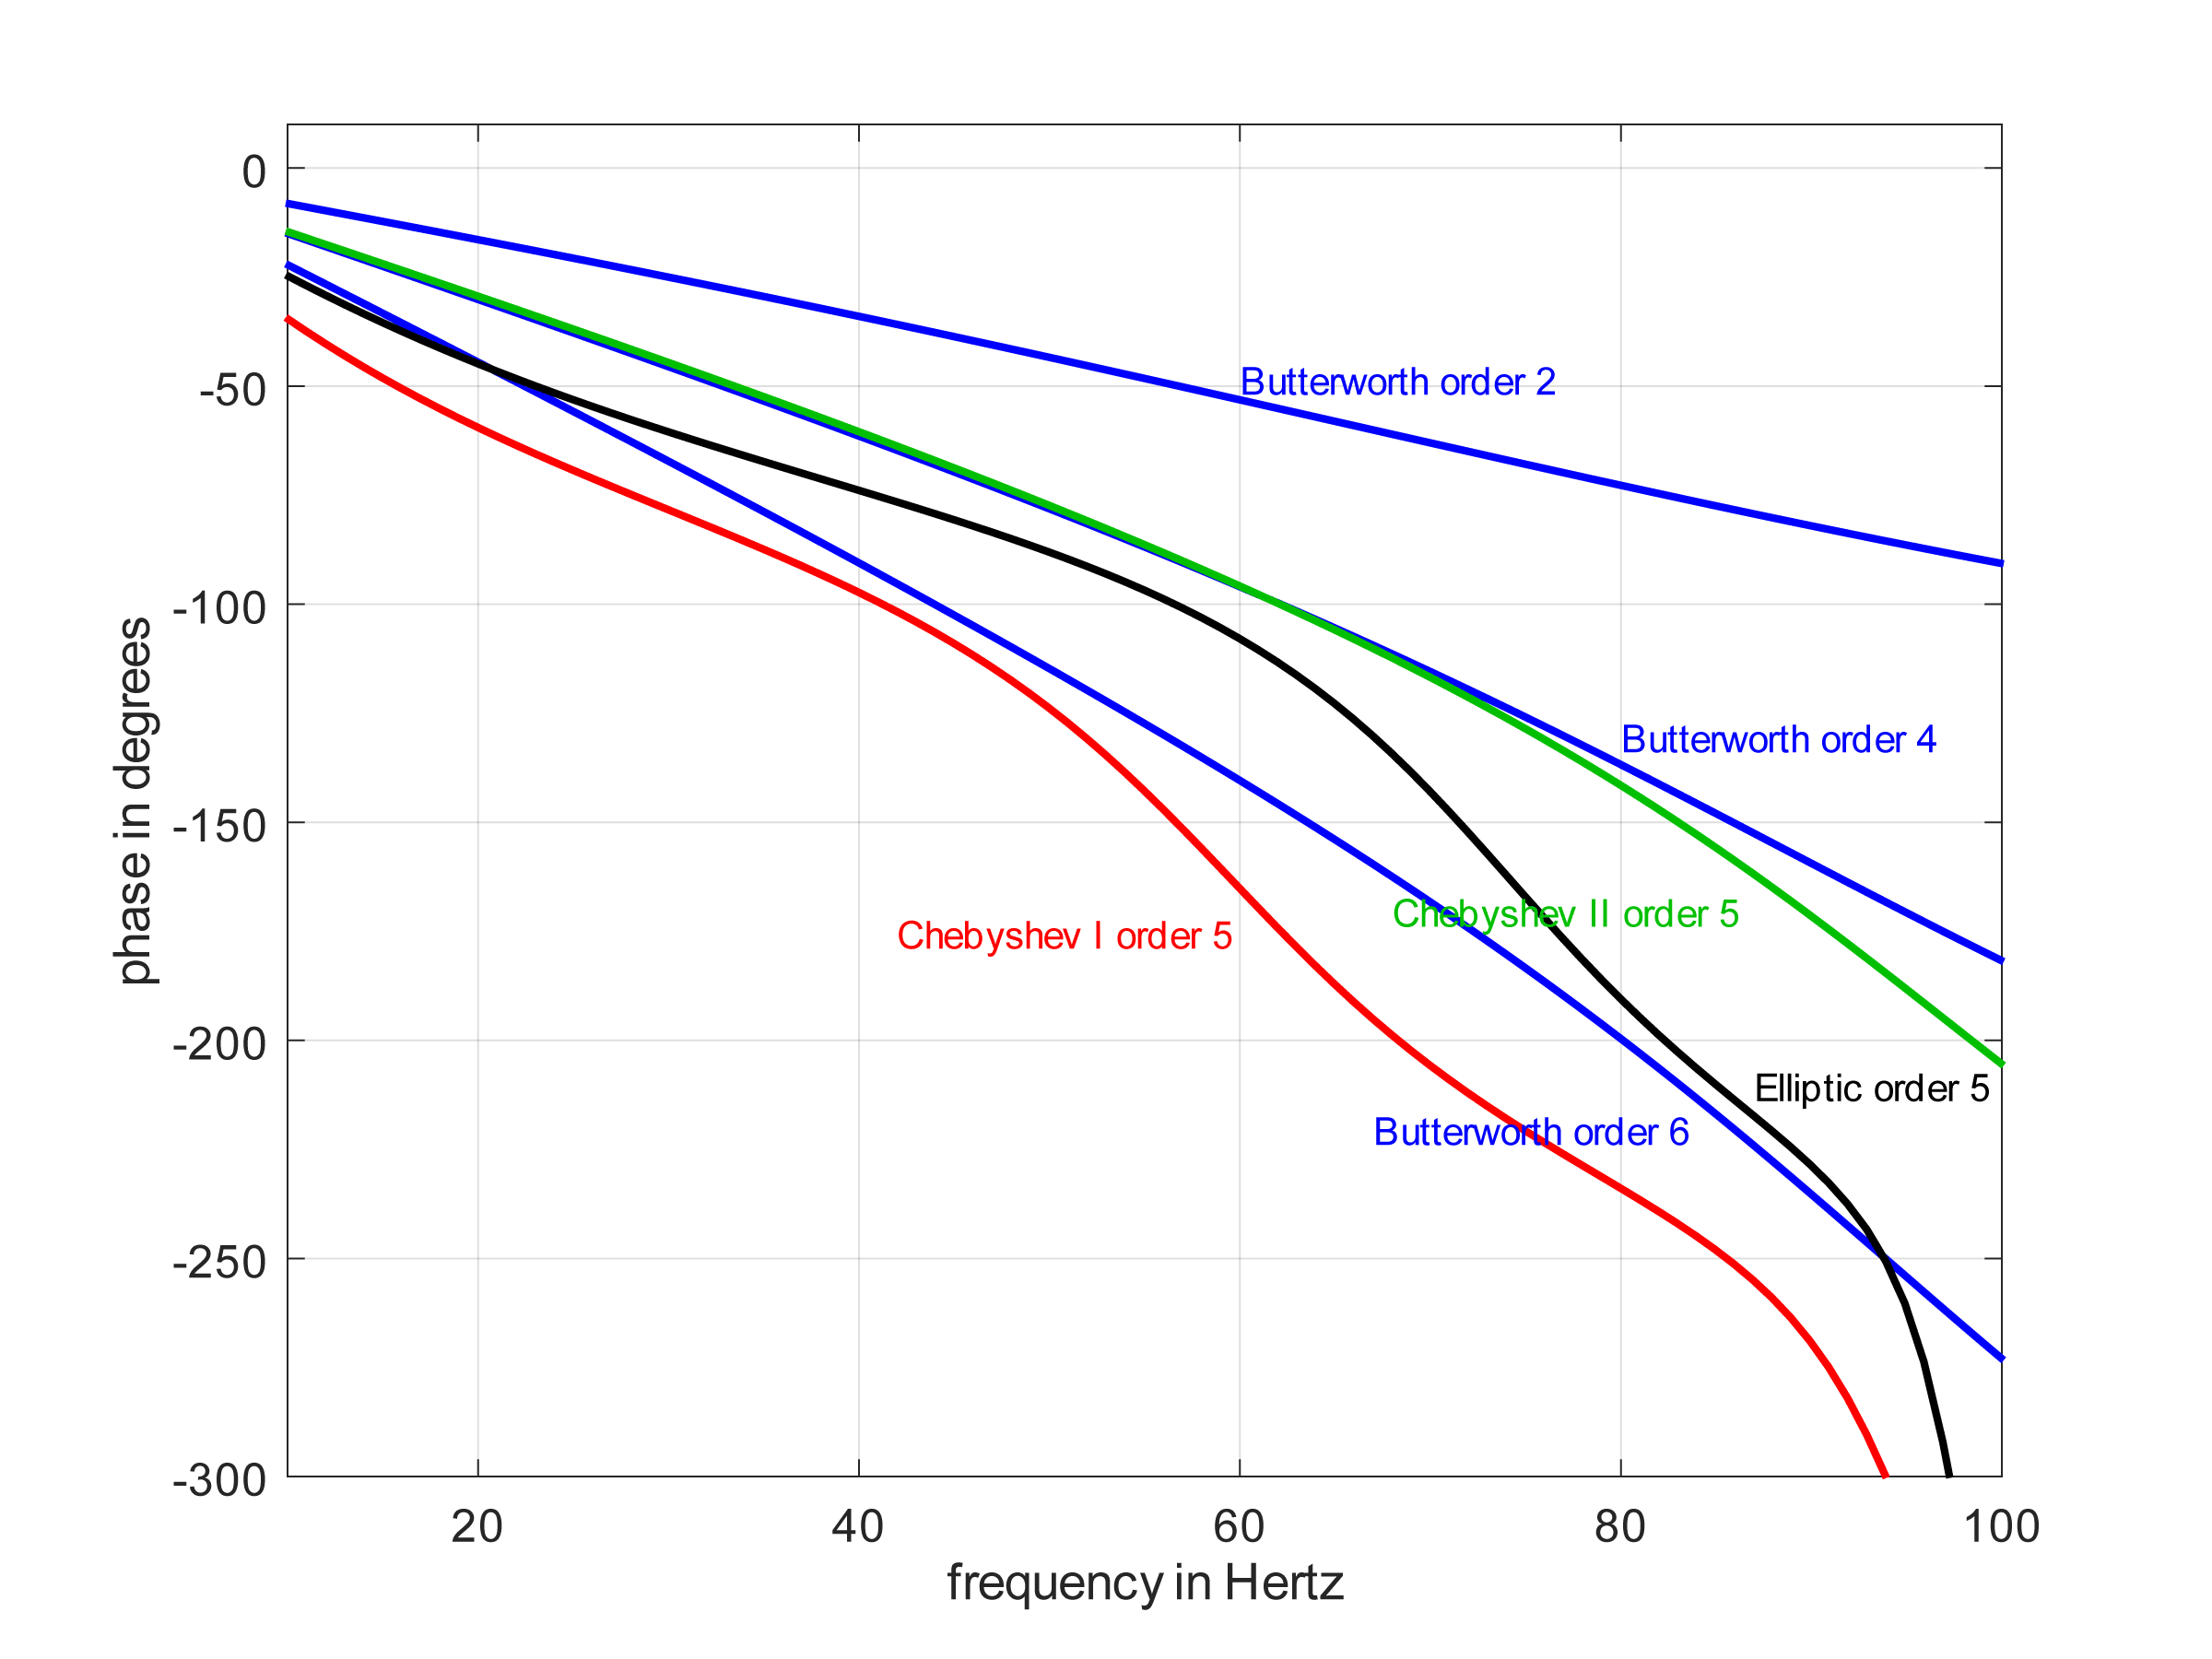
통과대역의 위상입니다.
위상 응답 신호
위상 응답 ψ(Ω)은 모든 주파수 Ω에서 항상 실제 값입니다. 하지만 양수, 음수, 0이면 어떻게 될까요? 위상의 표시는 우리에게 무엇을 말해주는가? 다음은 몇 가지 팁입니다.
ψ(Ω)=0:이면 H(Ω)를 통한 지연이 0이고 H(Ω)는 0위상 필터입니다. 이 시나리오는 필터가 단일 상수 곱셈과 같은 사소한 작업을 수행하는 경우에만 가능합니다. 그렇지 않으면 실시간 신호 처리를 물리적으로 실현할 수 없습니다.
일부 주파수 Ω에 대해 ψ(Ω)<0인 경우 해당 주파수 구성 요소에 지연이 있습니다. 필터 출력은 입력 후에 발생합니다. 이 시나리오를 원인 필터라고 합니다. 실시간 신호처리가 가능합니다. 음의 위상은 위상 지연입니다.
일부 주파수 Ω에 대해 ψ(Ω)>0이면 해당 주파수에 음의 지연이 있습니다. 필터 출력은 입력 전에 발생합니다. 이 시나리오를 비인과 필터라고 합니다. 실시간 신호 처리에서는 구현이 불가능하지만, 입력 데이터가 버퍼링(기록)되면 구현 가능합니다. 입력이 기록됨에 따라 필터는 현재 시간 0을 기준으로 미래 입력을 알고 있습니다. 따라서 현재 시간 0에서 미래 출력을 생성할 수 있습니다. 양수 위상은 위상 리드입니다.
수학적 세부사항
|
(1) |
컨볼루션 정리에 의해 |
|
(2) |
크기와 위상의 정의에 따라 |
|
(3) |
X(Ω)의 정의에 따라 |
|
(4) |
x(t)의 푸리에 변환 정의에 따라 |
|
(5) |
왜냐하면iϕ(ω) 는 t의 함수가 아닙니다. |
|
(6) |
왜냐하면xey=ex+y |
|
(7) |
여기서 u=t-ψ(Ω)이므로 t=u+ψ(Ω) 및 dt=du |
|
(8) |
x(u+a)의 푸리에 변환 정의에 따라 |
|
(9) |
더미 변수 변경(u에서 t) |
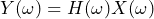
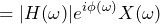
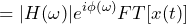
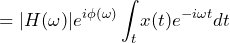
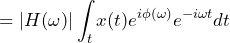
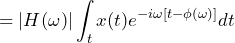
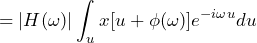
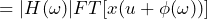
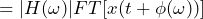
출력 주파수 성분 Y(Ω1) 주파수 Ω에서1 는 |H(Ω1)| -ψ(Ω만큼 지연된 x(t) 버전을 곱합니다.1) 초.
예
하자 |H(Ω)| = 1 및 ψ(Ω)=-(Ω/2π)2.
만약: x(t) = sin(2πt)이면
y(t)= |H(Ω)|sin[2π(t-ф(Ω))]
= sin[2π(t-(2π/2π)2)]
= 죄[2π(t-1)]
입력보다 출력이 1초 지연됩니다.
만약: x(t) = sin(2π2t)이면
y(t) = |H(Ω)|sin[2π(t-ф(Ω))]
= sin[2π(t-(2π2/2π) 입력의2)]
= 죄[2π(t-4)]
입력으로부터 4초 정도 출력이 지연됩니다.
선형 위상
전달함수 H(Ω)의 위상 응답 ψ(Ω)는 ψ(Ω) = aΩ인 경우 선형입니다. 여기서 a는 상수 실수입니다.
필터 응답 H(Ω)의 위상 ψ(Ω)가 선형인 경우 모든 주파수의 모든 정현파(순음)는 동일한 시간만큼 지연되며 이 지연은 -a와 같습니다.
예를 들어, ψ(Ω) =0.05Ω 및 |H(Ω)|=1인 경우:
- x1(t) = sin(2π100t)는 y로 이어집니다. 출력에서1(t)=sin[2π100(t-0.05)] 입력의
- x2(t) = sin(2π300t)는 y로 이어집니다. 출력에서2(t)=sin[2π300(t-0.05)]
100Hz 정현파와 300Hz 정현파 모두 0.05초 지연됩니다.
응용 프로그램
두 가지 일반적인 유형의 LTI 필터 중 FIR 필터는 선형 위상을 갖도록 쉽게 설계할 수 있으며 IIR 필터는 통과대역에서 대략 선형인 경우가 많습니다.
ASK AN ENGINEER
시험 조건을 실제 장비에 적용해 보세요.
시편 정보와 목표 조건을 보내주시면 시험 가능 여부를 검토합니다.