전달함수
신호처리의 기초 과정의 3번째 주제에 포함된 강의입니다.
시스템은 종종 전달함수 H(f)로 특징지어집니다. 일반적으로 H(f)는 알려져 있지 않지만 추정할 수 있습니다. 전달함수 추정치 Ĥ(f)는 실제 전달함수의 추정치입니다. 즉, 추정치는 시스템과 해당 속성을 식별하는 데 도움이 됩니다.
입력 x와 출력 y를 갖는 시스템의 전달함수 H(f)는 X(f)가 x의 푸리에 변환이고 Y(f)가 y의 푸리에 변환인 비율입니다.
(1) 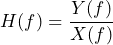
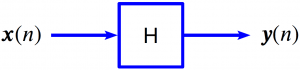
전달함수는 입력 X(f)에서 출력 Y(f)로의 전달을 설명하는 데 도움이 됩니다. 즉, Y(f) = H(f)X(f)입니다.
H가 LTI(선형 시 불변)인 경우 입력의 단일 주파수 톤(f)은 출력에서 동일한 주파수의 단일 톤을 생성합니다.
(2) 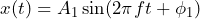
(3) 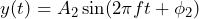
(4) 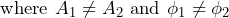
수학적으로 이는 정현파가 선형 연산자 H의 고유 벡터임을 의미합니다.
수학적 세부사항
일반적으로 시스템은 선형이 아니거나 시간에 따라 변하거나(시간 불변이 아님) 측정 잡음이 있기 때문에 실제 H(f)를 아는 것이 불가능합니다.
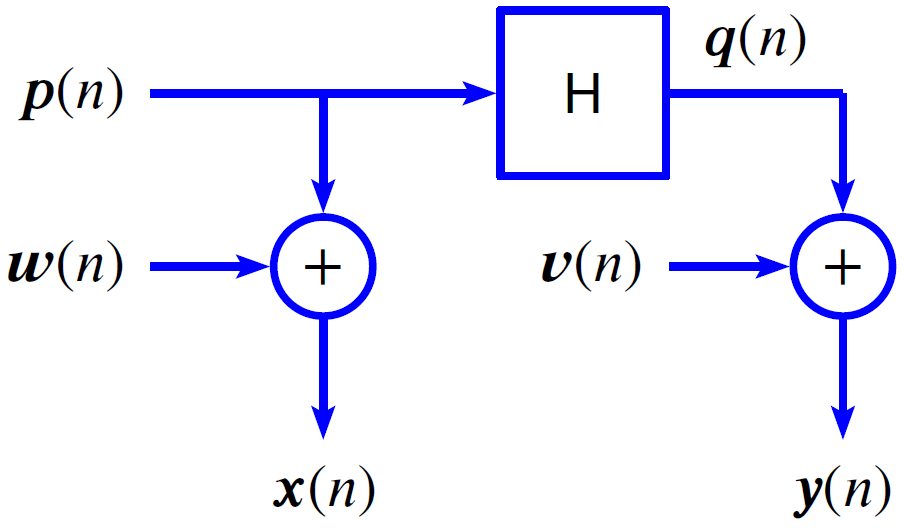
그러나 H를 추정하는 것은 가능합니다. 이를 수행하는 방법에는 여러 가지가 있습니다. 현재 ObserVIEW는 세 가지 다른 추정기를 기반으로 하는 네 가지 추정기를 제공합니다.
- Ŝyx(f): y와 x의 교차 스펙트럼 밀도(CSD) 추정치입니다.
- Ŝxx(f): x의 PSD(전력 스펙트럼 밀도) 추정치입니다.
- Ŝyy(f): y의 PSD(전력 스펙트럼 밀도) 추정치입니다.
다음 방정식은 전달함수의 정확한 정의입니다.
(5) 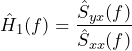
(6) 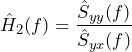
(7) 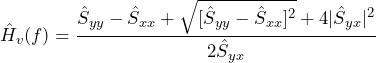
(8) 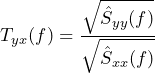
특징
전달함수 추정기 Ĥ1
Ĥ1 는 입력 측정 잡음이 0일 때 최소 제곱 최적 추정치입니다. 이 경우 Ĥ1을 사용하는 것은 단지 경험 법칙이 아니라 수학적으로 이상적입니다.
시스템이 LTI(선형 시 불변)이고 데이터가 통계적으로 안정적인 경우(광의적 고정 또는 WSS) Ĥ1 는 실제 H에 대한 일부 추정치가 아니라 H와 같습니다.
전달함수 추정기 Ĥ2
Ĥ2 는 출력 측정 잡음이 0일 때 최적의 추정값이 될 가능성이 높지만 입력 잡음은 0이 아닙니다. 출력 측정 노이즈가 없으면 H는 LTI, x는 WSS, Ĥ2 는 H와 같습니다.
이전의 경우, Ĥ1 는 실제 H에 대해 편향되어 있습니다. 특히, Ĥ1 = H/(1 + S우우/Sxx), 여기서 S우우 는 입력 잡음과 S의 PSD입니다.xx 는 측정된 신호의 PSD입니다. 즉, Ĥ1 편향되어 있으며 H를 과소평가합니다.
마찬가지로 출력 측정 노이즈는 0이지만 입력 노이즈는 0이 아닌 경우, Ĥ2 는 실제 H에 대해 편향되어 있습니다. 특히, Ĥ2 = H(1 + Svv/Syy), 여기서 Svv 는 출력 잡음과 S의 PSD입니다.yy 는 측정된 출력 신호의 PSD입니다. Ĥ2 편향되어 H를 과대평가합니다.
입력 및 출력 측정 노이즈가 모두 0인 경우 최선의 선택은 Ĥ입니다.1 입력 잡음이 0일 때 최소 제곱 최적 추정값이기 때문입니다. 입력 잡음 = 출력 잡음 = 0이면 시스템은 LTI이고 데이터는 WSS이면 Ĥ1 = Ĥ2 = H. 더욱이, 일반적인 코히어런스 γ2(f) = 1.
전달함수 추정기 Ĥv
다시 말하지만, 입력 및 출력 측정 노이즈가 모두 0인 경우 최선의 선택은 Ĥ입니다.1. 참고하세요1 및 Ĥ2 는 다음과 같이 극단적입니다.1 입력 잡음 = 0이고 Ĥ인 경우에 이상적입니다.2 출력 노이즈 = 0인 경우. Ĥv 는 Ĥ 사이 어딘가에 속합니다.1 ≤ Ĥv ≤ Ĥ2.
일반화하자면,1, Ĥ2및 Ĥv 는 모두 보다 일반적인 스케일링 전달함수 추정기의 특별한 경우입니다.s(f) 배율 인수 s를 사용합니다(여기서 0 ≤ s ≤ ).
전달함수 추정기 Tyx
Tyx 는 Ĥ의 기하 평균의 크기입니다.1 및 Ĥ2.
(9) 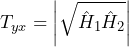
ASK AN ENGINEER
시험 조건을 실제 장비에 적용해 보세요.
시편 정보와 목표 조건을 보내주시면 시험 가능 여부를 검토합니다.